
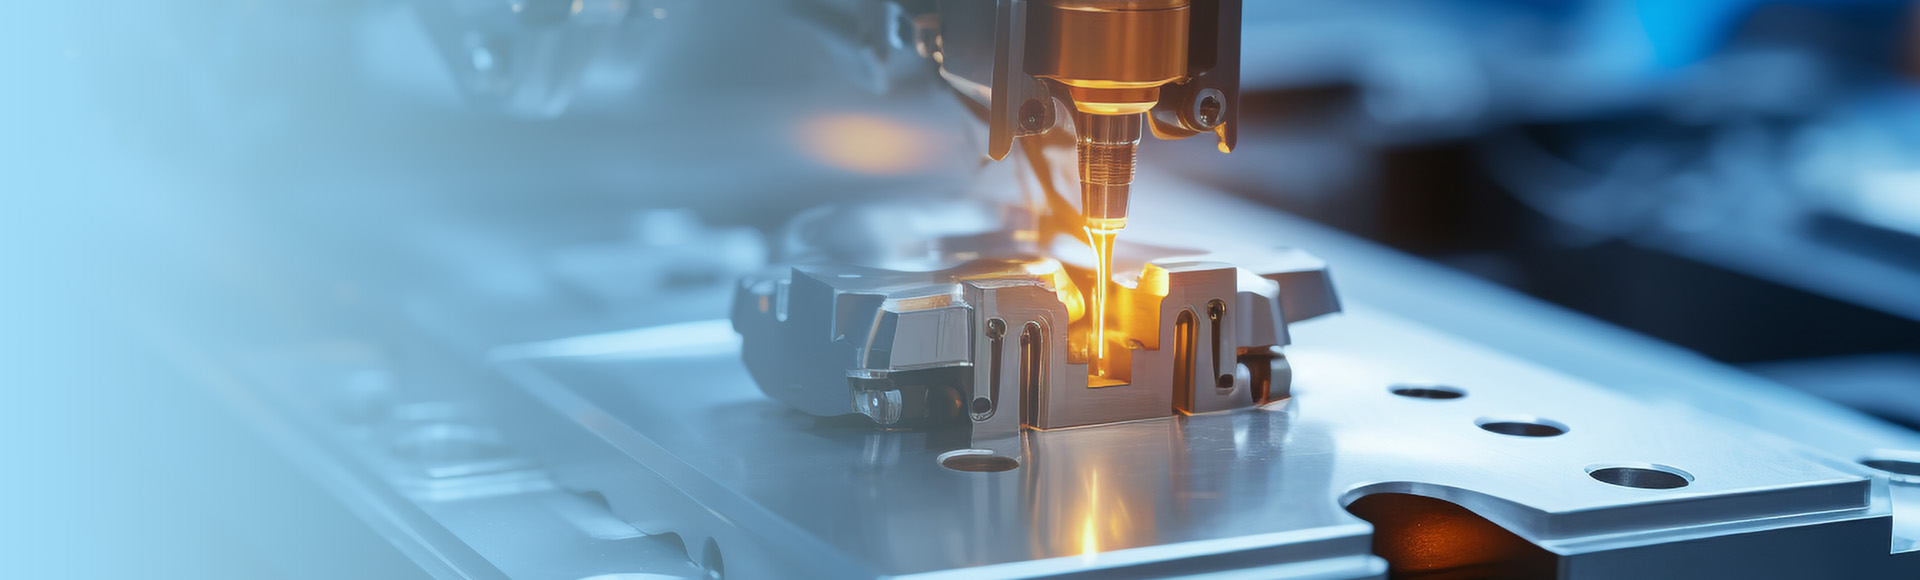
摇臂式激光焊接机如何满足锂电池模组不同位置焊接
锂电池模组在组装过程中,焊接位置并不总是集中在模组顶部。根据模组结构设计的不同,焊缝可能出现在顶部汇流排、侧面连接片、端部极柱,甚至模组内部的跨接区域。这些位置的高度、角度和可达性各不相同,对焊接设备的灵活性提出了要求。摇臂式激光焊接机通过悬臂的伸展能力和焊接头的姿态调整,在应对这些不同位置时形成了一套适配方式。
顶部汇流排的连续焊接
模组顶部的汇流排焊接是最常见的位置。电芯极柱从模组上方露出,汇流排横跨在极柱之间,焊缝沿汇流排走向延伸。摇臂式激光焊接机的悬臂在模组上方横向移动,焊接头垂直向下出光。对于长直焊缝,悬臂以恒定速度平移,焊接头保持固定角度,激光焦点始终落在汇流排表面。这种位置焊接对设备的要求相对简单——悬臂的直线运动精度和焊接头的垂直度是关键,摇臂结构在这两项上都能够满足。
侧面连接片的倾斜焊接
部分模组的连接片位于电芯侧面,焊接面与水平面成一定角度。传统垂直出光的焊接头无法直接对准,需要工件倾斜或焊接头偏转。摇臂式激光焊接机的焊接头安装在悬臂末端,可以通过旋转轴调整出光角度,使激光束以倾斜方向到达侧面焊接面。焊接过程中,悬臂在水平方向移动,焊接头保持设定的倾斜角度,完成侧面连接片的焊接。这种姿态调整能力是摇臂式结构区别于固定式焊接头的一个特点。

端部极柱的环形焊接
模组端部的极柱焊接通常为环形焊缝。焊接头需要围绕极柱中心旋转一周,或者在极柱上方完成圆周轨迹的扫描。摇臂式激光焊接机可以通过悬臂的直线运动与焊接头的旋转配合,在极柱端面形成环形焊缝。对于直径较小的极柱,焊接头可以固定不动,通过振镜扫描完成环形焊接;对于直径较大的端部结构,则由悬臂带动焊接头沿圆周路径移动。
模组内部跨接的伸入焊接
在一些模组设计中,汇流排需要穿过模组内部,在电芯之间的缝隙中完成连接。这种位置的焊接空间狭小,普通焊接头难以到达。摇臂式激光焊接机的悬臂可以设计得较细,配合加长型焊接头,从模组上方或侧面伸入内部空间。焊接头的出光方向可以根据内部结构预先设定,悬臂按照程序路径将焊接头送达指定位置。对于深腔内部的焊接,保护气体的输送和烟尘排出需要额外考虑,通常通过焊接头上的同轴气路解决。
不同位置焊接的编程方式
摇臂式激光焊接机在应对不同焊接位置时,程序的编写方式也有所不同。顶部汇流排焊接以直线插补为主,侧面连接片焊接需要加入姿态角度参数,端部环形焊接需要圆周插补指令,内部伸入焊接则需要考虑悬臂与模组结构的干涉检查。设备的离线编程软件通常支持这些不同的运动指令,用户可以在电脑上完成路径规划后导入设备。
夹具与定位的配合
不同位置的焊接对夹具提出了不同要求。顶部焊接时,夹具主要固定模组整体位置;侧面和端部焊接时,夹具需要为焊接头留出接近空间;内部焊接时,夹具不能遮挡焊接头的进入路径。摇臂式激光焊接机的工装设计需要根据具体模组的焊接位置分布来定制,确保每个焊接位置都处于悬臂的可达范围内。
通过悬臂的伸展、焊接头的姿态调整以及程序控制的配合,摇臂式激光焊接机可以在同一台设备上完成锂电池模组多个位置的焊接。这种灵活性对于模组型号多、焊接位置分布广的生产场景,提供了一种减少设备台数和换型时间的思路。
 扫一扫添加微信