
激光焊接机器人激光寻位,适配哪些焊接工况
很多工厂选配激光焊接机器人的时候,分不清激光寻位的适用场景,盲目加装或者直接忽略这个功能。激光寻位是焊接之前扫描工件特征,算出位置偏差,一次性修正机器人焊接轨迹,属于焊前校正,和焊接过程中持续调整的焊缝跟踪不是同一类功能。选对工况再配置,可以在控制投入的同时,稳定焊接良率。
人工上下料,装夹存在小幅偏差的工况
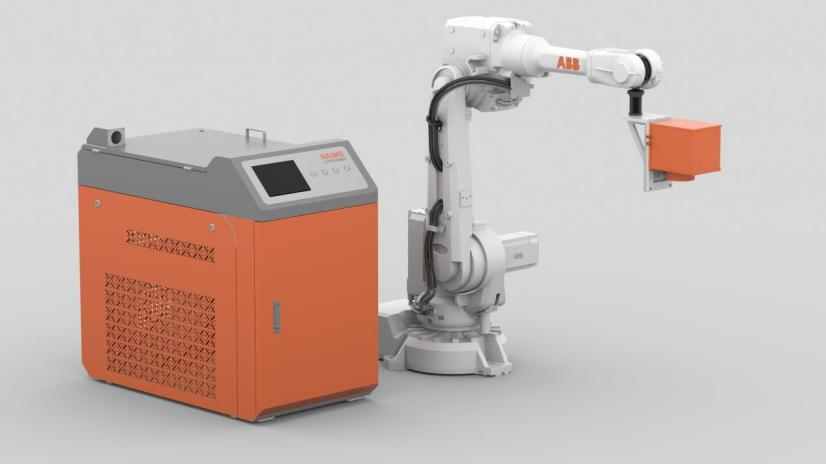
人工放料很难做到每次定位完全一致,工装本身也会存在间隙。这类工况下的激光焊接机器人,搭配激光寻位,可以识别焊缝起点和基准轮廓,自动补偿摆放偏移。不用投入高精度定位工装,也能减少焊偏报废,适合批量稳定、来料规格统一的零部件焊接。
零部件来料尺寸存在离散误差的工况
部分冲压、折弯成型工件,单批次内部尺寸存在小幅波动,图纸标准统一,但每件实际轮廓有差别。激光寻位读取工件特征点位,按实际轮廓调整焊接路径,避免固定示教轨迹和实际焊缝错位。锂电池模组结构件、钣金框架都属于这类常见工件。
短焊缝、直线或者规则圆弧焊缝工况
激光寻位完成一次扫描校正后,焊接全程不再持续采集数据,更适合焊缝长度不长、走向规整的结构。短搭接缝、角接缝、封闭方框焊缝,用激光寻位就可以满足需求,调试流程简单,扫描占用的辅助时间短,不会明显拖慢节拍。
空间狭小,加装实时跟踪传感器容易发生干涉的工位,优先考虑激光寻位。
多品种小批量换产的工况
车间同时加工多款相近结构工件,频繁换型,每次换型重新示教轨迹耗时较多。激光焊接机器人搭配激光寻位,只需要提前录入对应工件的特征模板,换产品之后传感器自主识别定位,降低示教工作量,缩短换产停机时间。
不适合激光寻位的工况边界
激光寻位只做焊前一次校正,焊接受热之后工件持续变形、焊缝走向在焊接过程中不断偏移的场景,它无法实时修正。这类工况需要选用焊缝跟踪。工件表面反光严重、大量飞溅烟尘遮挡特征,也会降低寻位识别稳定性。
选配之前的核对要点
评估工况时,先区分偏差来源。偏差只来自摆放和来料静态尺寸,热变形很小,激光寻位的性价比更高。如果焊接热变形明显,或是长焊缝持续波动,就不要依靠激光寻位解决全部问题。
激光寻位不是所有激光焊接机器人的标配,匹配工况再做选配,才可以平衡成本和良率。海维激光在激光焊接机器人方案对接阶段,会结合工件结构、来料状态给出传感配置建议,配套试样验证,给到贴合车间生产的方案。

 扫一扫添加微信