
机器人激光焊接系统有哪些功能特点
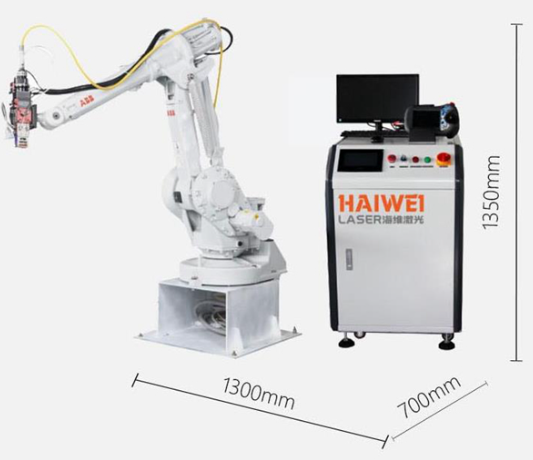
机器人激光焊接系统是将工业机器人与激光焊接设备集成于一体的自动化焊接单元。与手持激光焊接或固定式激光焊接不同,机器人激光焊接机通过机械臂的灵活运动来实现复杂轨迹的焊接,其功能特点主要体现在以下几个方面。
多轴联动与空间可达性
机器人激光焊接机的核心优势在于其关节式结构带来的自由度。标准六轴工业机器人可以实现任意空间姿态的焊接,焊接头能够以不同角度接近工件表面。对于汽车车身内腔、底盘结构件等具有遮挡特征的工件,机器人激光焊接机可以通过调整手臂姿态找到合适的入射角度,确保激光束垂直或接近垂直地照射到焊缝位置。这种空间可达性是固定式激光焊接机难以替代的。
焊缝跟踪与位置补偿
实际焊接中,工件的来料尺寸和装配位置总存在一定波动,机器人按照固定轨迹运行可能会导致焊偏。机器人激光焊接机通常集成了焊缝跟踪系统——通过激光视觉传感器或结构光相机,在焊接前或焊接过程中实时检测焊缝的实际位置,并将偏差信号反馈给机器人控制系统,机器人自动调整轨迹进行补偿。对于冲压件或铸造件焊接,焊缝跟踪功能可以弥补工件一致性的不足,有效减少因定位偏差导致的焊接缺陷。
变位机协同与姿态优化
对于复杂工件,单纯依靠机器人手臂运动难以在所有焊缝位置都保持理想的焊接姿态。机器人激光焊接系统通常配备变位机或回转工作台,在焊接过程中工件自身也会旋转或翻转,使每条焊缝都处于平焊或船形焊的最佳焊接位置。机器人与变位机之间的协同运动由控制系统统一调度,两者的运动轨迹在时间上精确同步,确保焊接过程中激光焦点与焊缝的相对位置始终稳定。
激光参数与运动的联动控制
在焊接曲面或拐角时,机器人激光焊接机需要同步调整焊接速度与激光功率。控制系统根据机器人TCP(工具中心点)在空间中的移动速度变化,实时调整激光输出功率——拐角处减速时自动降低功率,直线段加速时相应提高功率,保持单位长度焊缝的热输入恒定。这种联动控制能力确保了焊缝在整条路径上的熔深和成型均匀一致。
离线编程与快速换型
机器人激光焊接机支持离线编程:工程师在电脑上完成焊接轨迹的规划和参数设置,通过仿真验证可达性和干涉情况后,再将程序导入现场机器人。这种编程方式大大减少了机器人占用产线的调试时间。当产品换型时,调用对应的焊接程序并更换夹具即可,换型时间从传统方式的数小时缩短至15-30分钟。
远程监控与数据采集
现代机器人激光焊接机通常具备工业以太网接口,支持与车间MES系统进行数据交互。设备的运行状态、焊接参数、报警信息以及产量统计等数据可以实时上传,便于管理人员远程监控设备运行情况。对于有追溯要求的生产线,每个工件的焊接参数记录可保存,与工件序列号绑定,为后续质量分析提供数据基础。

 扫一扫添加微信