
机器人激光焊工作站,配置时要留意哪些要点
不少工厂在准备搭建机器人激光焊工作站的时候,容易只关注机器人本体和激光器,忽略配套模块之间的匹配度。等到试样或者投产阶段,才发现轨迹配合、工装定位、安全防护等地方存在短板,调试周期拉长,量产稳定性达不到预期。下面整理配置阶段需要重点核对的内容,方便大家评估机器人激光焊工作站。
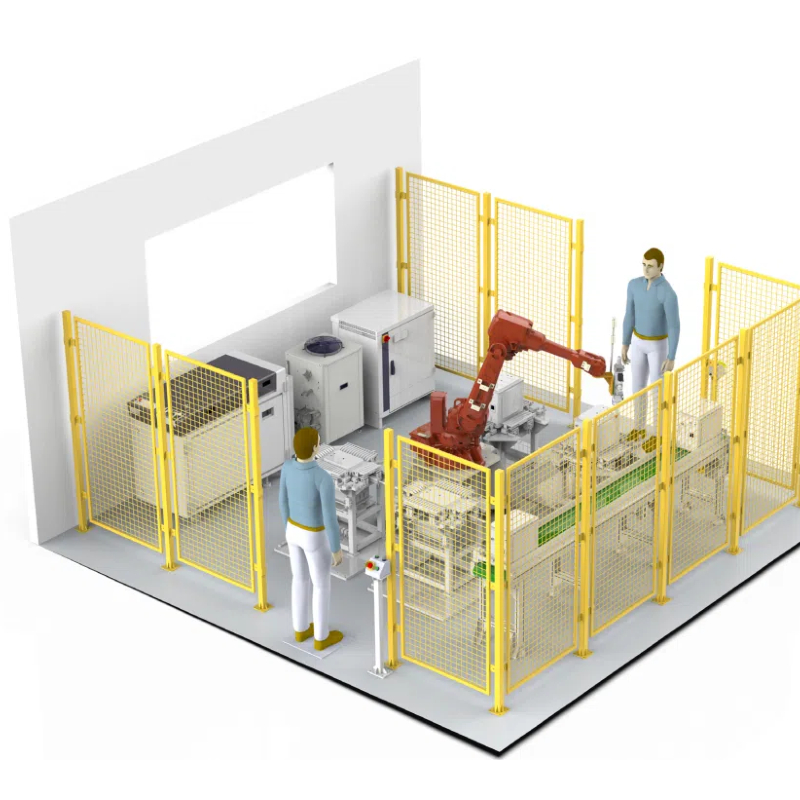
机器人臂展、负载与运动轨迹匹配
选择机器人的时候,先对照工件尺寸、焊缝位置判断臂展是否够用,不要只看标注的活动范围。焊接头、传感组件、管线包叠加之后会占用一部分负载余量,如果负载预留不足,高速运动时容易出现抖动,影响焊缝成型。
复杂三维焊缝还要模拟运动路径,确认不会出现奇异点或者和工装发生碰撞,换型加工不同产品时,轨迹调整空间也要预留出来。
激光单元和焊接头的配套组合
激光器功率、光束模式要和焊接材质、板厚对应,焊接铝、铜这类高反光材料,还要确认光路带有防回光保护。焊接头分为普通固定款和摆动款,摆动头可以改善缝隙适配能力,适合工件拼接间隙不稳定的场景。
冷水机的制冷能力要和激光器、焊接头匹配,环境温度偏高的车间,制冷不足会造成激光输出漂移,熔深持续波动。
工装定位与变位机构设计
机器人激光焊工作站的精度,很大程度取决于工装基准。工装定位基准要统一,夹紧力度保持稳定,避免工件受力变形。工件焊缝朝向不好焊接的场景,可以搭配变位机,调整工件姿态,保证激光入射角度合适。
多品种生产的工况,优先考虑快换工装结构,减少每次换款拆装调试耗费的时间。
视觉寻位与焊缝跟踪选配
来料或者装夹存在偏差的工件,可以增加视觉寻位或者焊缝跟踪模块。寻位适合工件位置偏移不大的场景,焊接前扫描校正起点。实时跟踪适合焊缝走向波动大的工件,焊接过程持续修正轨迹。
不需要盲目加装传感组件,简单规整的工件,依靠稳定工装就可以满足要求,多余配置会抬高成本,也增加后续维护项目。
安全防护、烟尘收集与电气集成
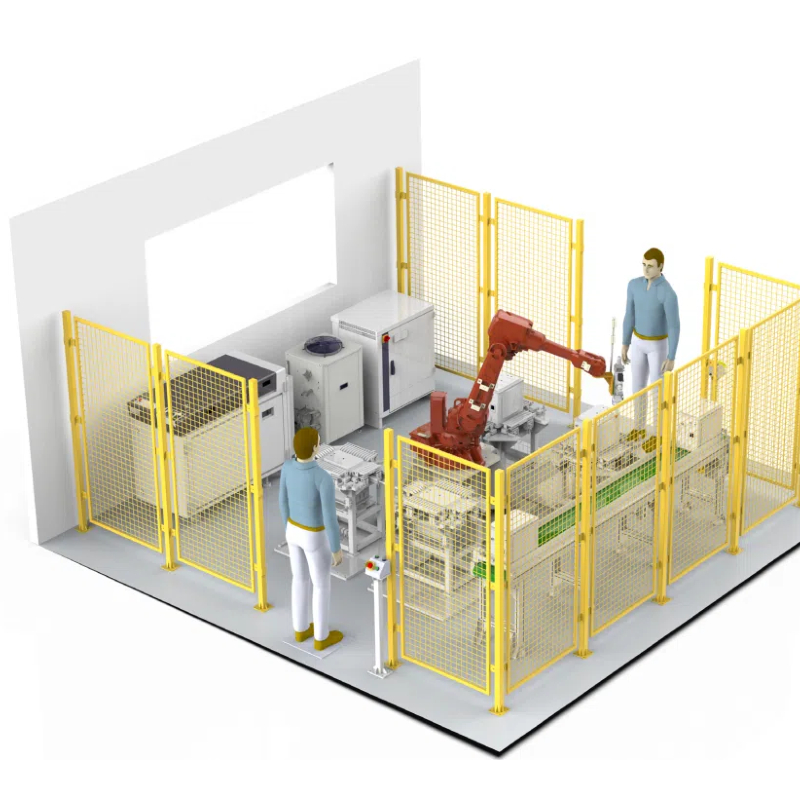
激光属于强光,机器人激光焊工作站需要完整的防护房、安全光栅和互锁装置,避免人员误闯入作业区域。焊接产生的烟尘废气,要搭配对应的收集净化装置,符合车间的环保相关要求。
整套系统的电控需要统一集成,机器人、激光、变位机、输送结构之间信号交互顺畅,报警信息集中在同一个操作界面,方便操作人员排查异常。
配置机器人激光焊工作站,不是把各个部件简单拼接在一起。采购前要结合产品图纸、来料状态、车间现场条件一起评估,提前做好试样验证,确认整套系统协同稳定,才能在量产阶段控制不良,保障生产节拍。
海维激光具备机器人激光焊工作站整线集成能力,熟悉各类金属焊接工艺与车间落地条件。方案阶段会完成路径仿真、工装规划、安全与烟尘系统统筹,按需匹配激光、机器人和视觉模块。试样完成后,现场团队负责联调交付,同步建立工艺档案,后续持续提供技术支持,助力工厂顺利落地自动化焊接项目。
 扫一扫添加微信