
五金制造产线,激光自动焊接机器人适配指南
做五金加工的工厂在评估激光自动焊接机器人的时候,很容易只关注焊接速度,忽略五金工件本身的特点。五金品类跨度大,薄板钣金、厚结构件、镀锌件、不锈钢小件都很常见,工件公差、焊缝形态、换款频率差别明显。激光自动焊接机器人不是买回来就能直接投产,要结合产品、工装、产线布局综合核对,才能让机器人稳定融入五金产线。
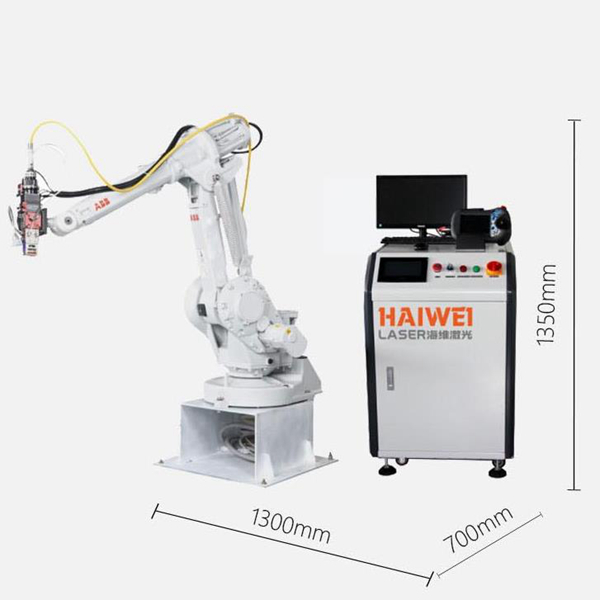
工件材质与板厚匹配激光器配置
五金里面不同材料对激光的反应不一样。普通不锈钢薄板,热变形管控是重点;碳钢厚件需要保证熔深;镀锌材料焊接容易产生气孔和飞溅。激光自动焊接机器人的激光器功率、焊接头形式,都要跟着材质和板厚调整。
如果五金产品种类多,既有薄板也有中等厚度工件,可以优先选择参数调节范围更广的机型。高反射的铜类五金件,还要确认设备对这类材料的处理能力,提前拿实样做焊接测试,避免批量生产时出现品质波动。
机器人臂展、负载和焊缝可达性
选择机器人本体,先看工件尺寸和焊缝位置。六轴机器人在五金复杂支架、弯折件、腔体类产品上更有优势,可以多角度调整焊接头姿态,到达内侧、拐角位置。
除了臂展,还要预留足够负载余量,焊接头、传感组件、管线包都会占用负载。负载余量不足,高速运动时容易出现轨迹抖动,影响焊缝成型。采购前把工件图纸给到设备方,模拟运动轨迹,确认不会和工装、机架发生碰撞。
工装定位与焊缝追踪选配
五金冲压件本身存在公差,批量生产时单件缝隙会有变化。如果工件定位偏差偏大,单纯依靠示教编程,很容易出现焊偏。
稳定量产的五金产品,可以优先做好高精度定位工装,减少误差。工件一致性一般、焊缝位置变化大的场景,可以搭配视觉或者焊缝追踪模块,实时修正机器人路径。工装是很多五金产线容易忽略的部分,工装不稳,再好的激光自动焊接机器人也很难持续出良品。
和原有五金产线的联动对接
很多五金车间已经有冲压、折弯、打磨、输送工位,新增激光自动焊接机器人,需要考虑上下料流转方式。可以做成独立焊接工作站,人工转运工件,改造量小;也可以对接输送线,和前后工序信号联动,自动完成流转。
通讯接口要提前确认,需要采集生产数据的,可以对接车间MES,记录每一件五金产品的焊接参数。车间场地、防护围栏、气体管路、水冷摆放位置,都要在前期规划,避免后期空间拥挤、操作不便。
换款编程和人员上手难度
五金工厂大多是多品种订单,频繁换款是常态。激光自动焊接机器人的编程方式,直接影响换款耗时。简单焊缝可以保存程序,换工装之后直接调用;复杂三维焊缝,需要操作人员掌握示教流程。
评估阶段确认培训内容,包含程序调用、原点校准、镜片更换、日常点检。把基础维护内容交给车间人员,减少每次换款都等待外部技术人员的情况。
试样验证是适配的关键步骤
所有参数和方案,都要用真实五金工件试样。试样阶段重点确认焊缝强度、变形大小、飞溅情况、单件节拍。同时记录换款时长、耗材消耗速度,方便核算长期生产成本。
激光自动焊接机器人适配五金制造产线,核心是先理清工件条件,再匹配机器人、激光器、工装和联动方案,试样确认稳定之后再落地投产。

 扫一扫添加微信