
激光视觉焊接机器人焊接时自动修正工件偏差
很多工厂在用普通焊接机器人的时候,都会遇到同一个问题,工件来料尺寸波动、装夹位置偏移,还有焊接受热之后产生变形,提前示教好的轨迹就会和实际焊缝错开,出现焊偏、未熔合等问题,返修占用不少工时。激光视觉焊接机器人可以在焊接过程里识别位置变化,实时调整运动轨迹,解决这类偏差带来的焊接问题。
工件偏差产生的常见原因
工件偏差不只是下料尺寸的公差带来的。批次材料本身存在尺寸浮动,工装夹具长期使用出现间隙,工人摆放工件位置不一致,都会造成初始偏移。焊接升温之后材料收缩、翘曲,属于动态变化的偏差,普通机器人固定路径运行,没办法自行应对这类变化。
这类情况在锂电PACK、钣金结构件、储能零部件焊接场景里比较多见。
激光视觉焊接机器人修正偏差的运行逻辑
激光视觉焊接机器人搭载的视觉传感器会提前扫描焊缝区域,采集焊缝的位置、间隙、高低数据,系统对比预设坐标,算出偏移数值,同步下发调整指令给机器人本体。
整个过程同步进行,不需要暂停生产,也不用人工重新示教。它属于非接触式检测,不会划伤工件表面,也可以适配不同样式的焊缝结构。
选购时重点看偏差修正适配范围
选择激光视觉焊接机器人,不要只看视觉识别速度。先确认设备可以稳定处理的偏差区间,区分静态装夹偏差和焊接热变形带来的动态偏差。同时要留意传感器对飞溅、烟尘、弧光的抗干扰能力,反光较强的铝材、铜材工件,对视觉算法的识别能力要求更高。
另外还要确认系统是否支持本地记录偏差数据,方便后续追溯。
激光视觉焊接机器人适配的生产场景
激光视觉焊接机器人更适合多品种小批量生产,工件来料一致性不稳定,或者需要频繁换款的产线。如果工件公差控制严格、批量长期稳定,也可以评估是否需要搭配视觉跟踪。锂电模组、柜体钣金、新能源结构件,都是激光视觉焊接机器人应用比较多的领域。
日常使用的维护要点
视觉镜头容易被焊接飞溅、烟尘覆盖,要定期做清洁和标定,不然会慢慢降低识别稳定性。新工件投产前,可以先做试样验证,确认视觉识别和轨迹调整可以匹配当前的焊接工艺。做好日常标定和防护,激光视觉焊接机器人的偏差修正能力才能长期保持稳定。
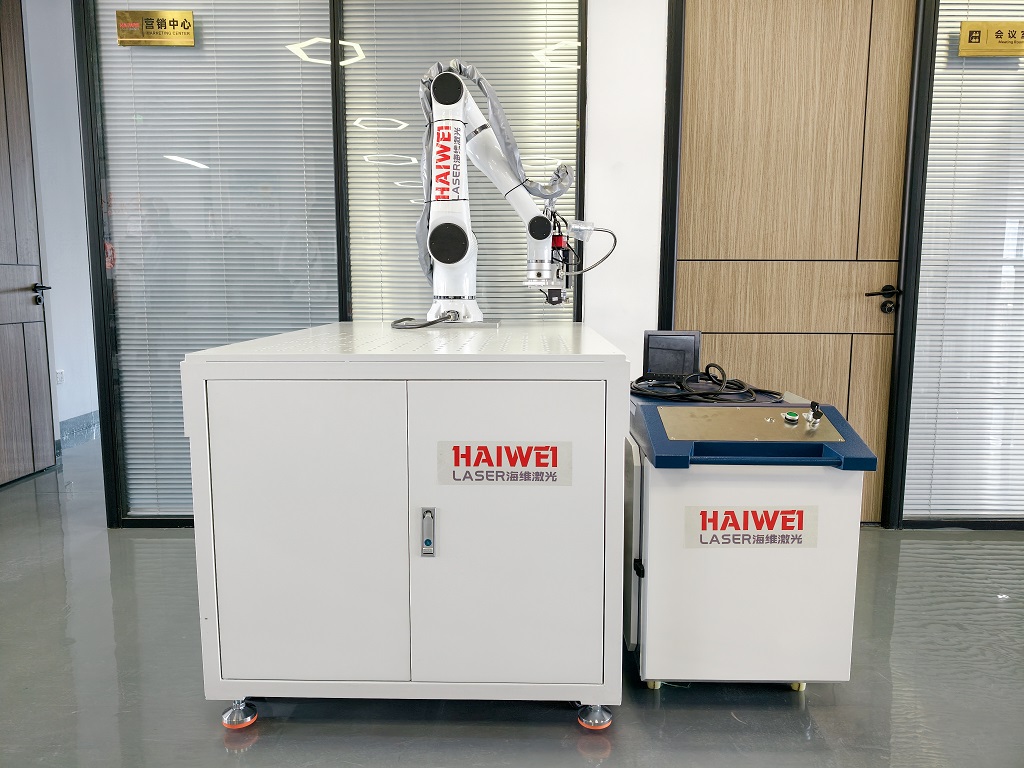
海维激光的激光视觉焊接机器人,内置成熟的焊缝跟踪程序,能够稳定识别并修正工件偏差。我们可以根据工件材质和焊缝形态完成试样调试,配套完整的现场调试和技术支持,在投产之后持续配合产线调整工艺,帮工厂减少焊接返修的工作量。
 扫一扫添加微信