
全自动机器人激光焊接机,节拍与精度怎么兼顾
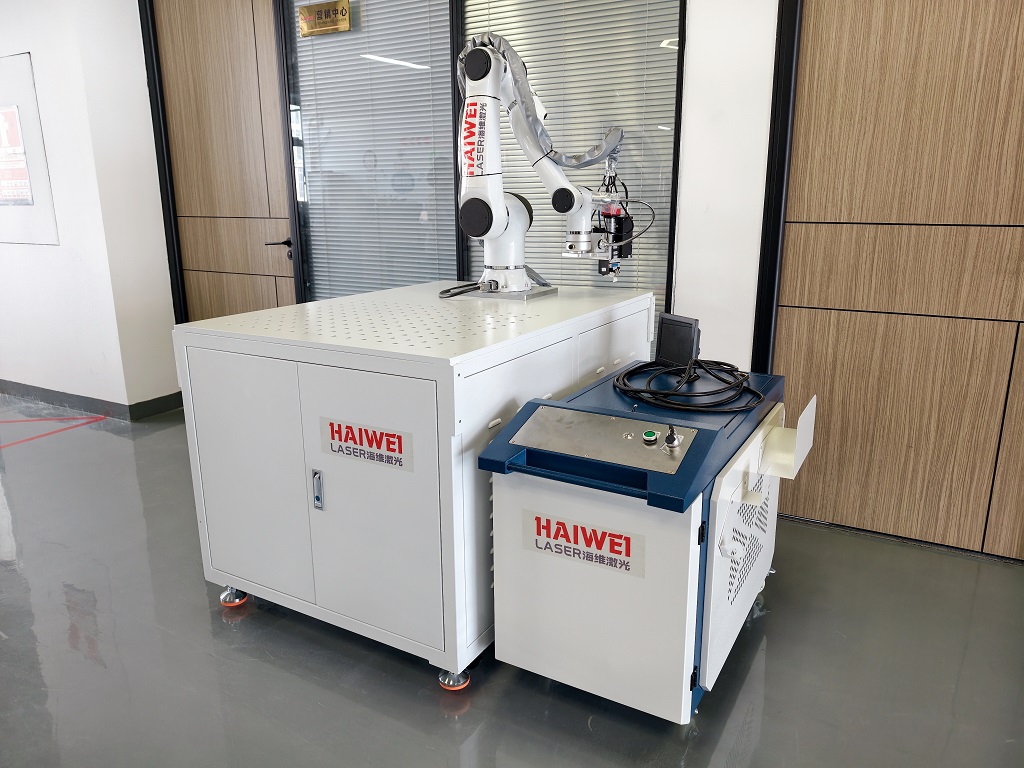
很多工厂在选购全自动机器人激光焊接机的时候,容易陷入一个误区,认为想要更快的节拍就只能降低焊接精度,想要稳定的精度就必须放慢生产速度。节拍和精度并不是只能二选一,合理划分运动阶段、搭配对应的硬件和程序设置,可以让全自动机器人激光焊接机同时满足产能和品质要求。
区分空走行程和焊接行程
全自动机器人激光焊接机的总节拍,包含机器人移动到焊缝位置的空行程时间,还有实际焊接的作业时间。空行程阶段可以设置较高的运动速度,缩短点位之间移动消耗的时长。
进入正式焊接的工艺段,再把运动速度调整到适配激光输出的区间,保证光斑在焊缝上停留时间稳定,避免速度过快带来熔深不足或者焊缝宽窄不均。这种分段调速,是平衡节拍与精度比较基础的方式。
轨迹程序优化减少抖动误差
机器人运行时,加减速设置不合理,高速转向和拐点位置容易出现末端抖动,直接影响焊接精度。在编写程序的时候,可以对焊缝拐点、圆弧段做平滑过渡处理,降低速度突变带来的冲击。
同样的焊缝路径,优化后的轨迹,既能维持合适的焊接节拍,又能减少轨迹偏移。对于曲线和异形焊缝,平滑轨迹带来的品质提升会更加明显。
视觉跟踪补偿来料偏差
工件来料存在公差、工装长期使用出现定位间隙,都会让预设轨迹和实际焊缝错位。搭载焊缝跟踪视觉的全自动机器人激光焊接机,可以在焊接过程中实时识别焊缝位置,同步修正机器人行走路径。
有视觉补偿之后,不用刻意降低整体节拍来容忍偏差,在原有生产节奏下,把焊接位置误差控制在允许范围。
工装和夹具的配套设计
再好的机器人和激光系统,如果工装定位稳定性不足,很难兼顾节拍和精度。定位速度快、重复定位稳定的工装,可以缩短工件装夹和校正时间,提升整线节拍。同时夹具压紧牢靠,焊接时工件不会发生移位,机器人按设定速度运行也不会出现焊偏。
选购全自动机器人激光焊接机时,工装方案要和主机同步评估。
激光器功率和工艺窗口匹配
功率偏低的设备,想要提升节拍只能加快焊接速度,很容易跑出稳定工艺区间。功率匹配的激光器,拥有更宽的工艺窗口,在同样的焊接速度下,熔池状态更加稳定。
在试样阶段,先确认当前材料的速度区间,找到精度合格又满足产能的参数,而不是单纯依靠降低速度换取良品。
采购和调试阶段的实用建议
评估全自动机器人激光焊接机方案时,优先核对实际工况的试样结果,不要只看纸面参数。提前明确工件公差、每日产能目标,由设备方规划分段速度、视觉配置和工装结构。优先保障关键焊缝的焊接稳定性,非关键区域可以适当放开公差,在可控范围内释放节拍空间。
海维激光在配置全自动机器人激光焊接机时,不会单一优先节拍或者精度,会结合工件材质、公差要求做工艺试样,匹配轨迹程序、视觉和工装方案。现场调试完成后留存工艺参数,方便后续换型复用,配套持续的技术支持,帮工厂平稳实现产能和品质的同步落地。

 扫一扫添加微信